项目
三个长期在做的开源项目:3D 引擎、模块化机器人,以及本地优先的个人助理。
Quench3D 和 modkit M1 提供在线演示;Jarvis 在自己的机器上运行,通过浏览器或 PWA 使用。
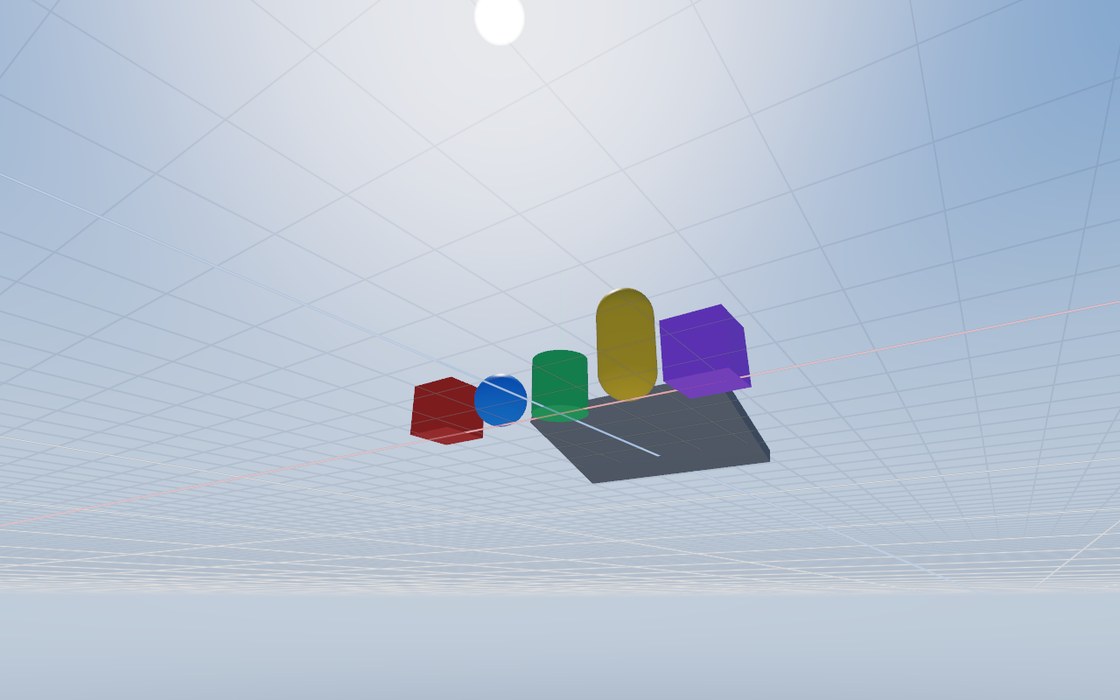
Quench3D
用编辑器和 AI 搭建 3D 场景 · 自研物理 · 桌面 / Web / CLI / MCP
面向模型展示、空间搭建、物理演示和交互原型。手工操作与 AI 助手修改同一个可见场景,也能保存为 JSON,交给命令行或外部 agent 继续验证与输出。
- 场景与外观:导入模型、创建图元、调整位姿/颜色/灯光/材质,使用标准视角与聚焦,保存场景或导出模型。
- AI 助手:自然语言创建和修改独立图元,配置刚体与轨道、控制播放;支持连续追问、本地聊天历史和实际工具回执。
- 空间演示:宇宙星空、中文名称、连续轨道线,以及“月球绕移动地球”的嵌套轨道。公转是运动学动画,不是万有引力/N 体模拟。
- 自动化:CLI/MCP 提供场景诊断、物理推演、截图与视频输出。纯物理仿真无需 GPU,出图需要可用渲染后端。
开始使用:下载桌面包,解压运行 quench3d-editor;在右侧 AI 助手配置支持工具调用的 OpenAI Chat Completions 兼容模型。Web AI 从源码根目录运行 python3 tools/agent_server.py,访问 http://127.0.0.1:8765;静态在线编辑器不提供 AI 请求代理。
AI 工具暂不支持任意修改模型子网格、复合体和父子层级;SDK 的能力范围大于实时助手。参数、工具契约和限制统一见项目文档。
状态:桌面端与编辑器可用,Web 端已部署;还在快速迭代。
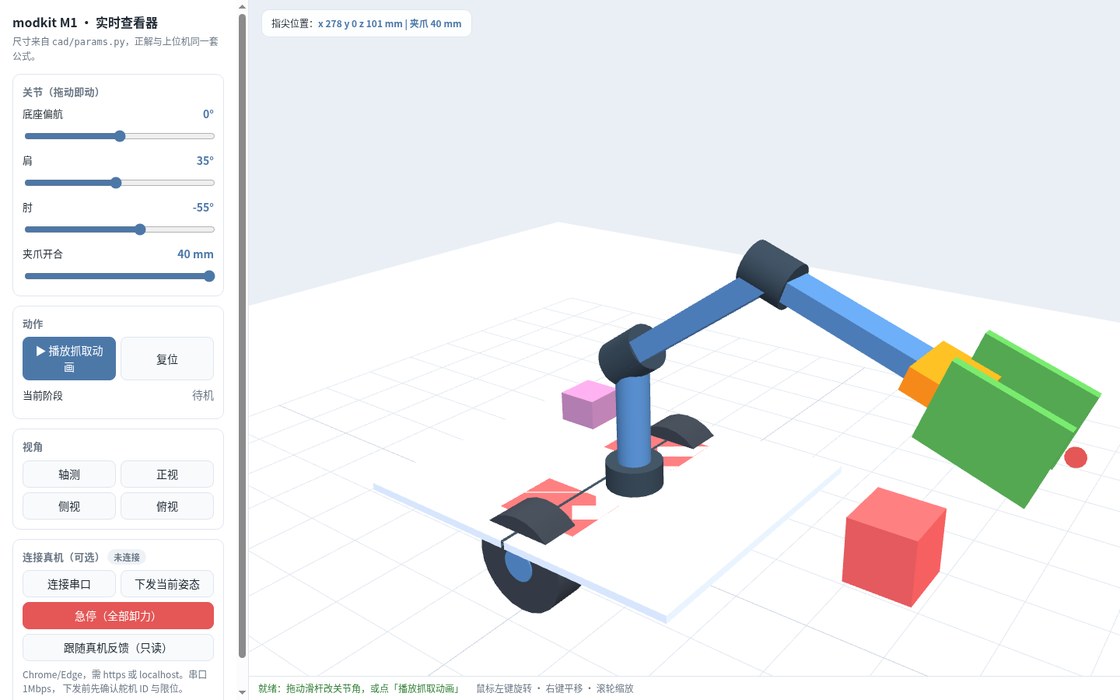
modkit M1
可拆装的模块化机器人 · 差速底盘 + 4 自由度机械臂 + 夹爪
先定接口、再长形态:关节做成可拆装的模块,整机由底盘、机械臂、夹爪拼起来。 目标不是拍一段演示视频,而是能独立完成一件物理任务——导航到指定位置 → 识别目标 → 抓取 → 放到另一处。
- 机械:M0 关节模块 5 个零件、M1 新增 7 个零件,干涉 / 间隙 / 壁厚 / 水密等 76 项几何自检全 PASS。
- 固件:总线舵机协议 + 底盘闭环,65 项 C++ 测试;ESP32-S3 交叉编译通过,但还没上真实硬件。
- 上位机:协议、运动学、仿真、CLI,23 项 pytest —— 没有硬件也能跑完整流程。
- 看得到:浏览器里拖动滑杆改关节角、播放抓取动画;Chrome / Edge 还能用 Web Serial 直连总线舵机。
新手向:配套一份从零基础到能自己改图纸、改固件、加传感器的手册。
状态:机械出图、固件与仿真可用;整机实测与自主任务(M3–M5)还没开始。
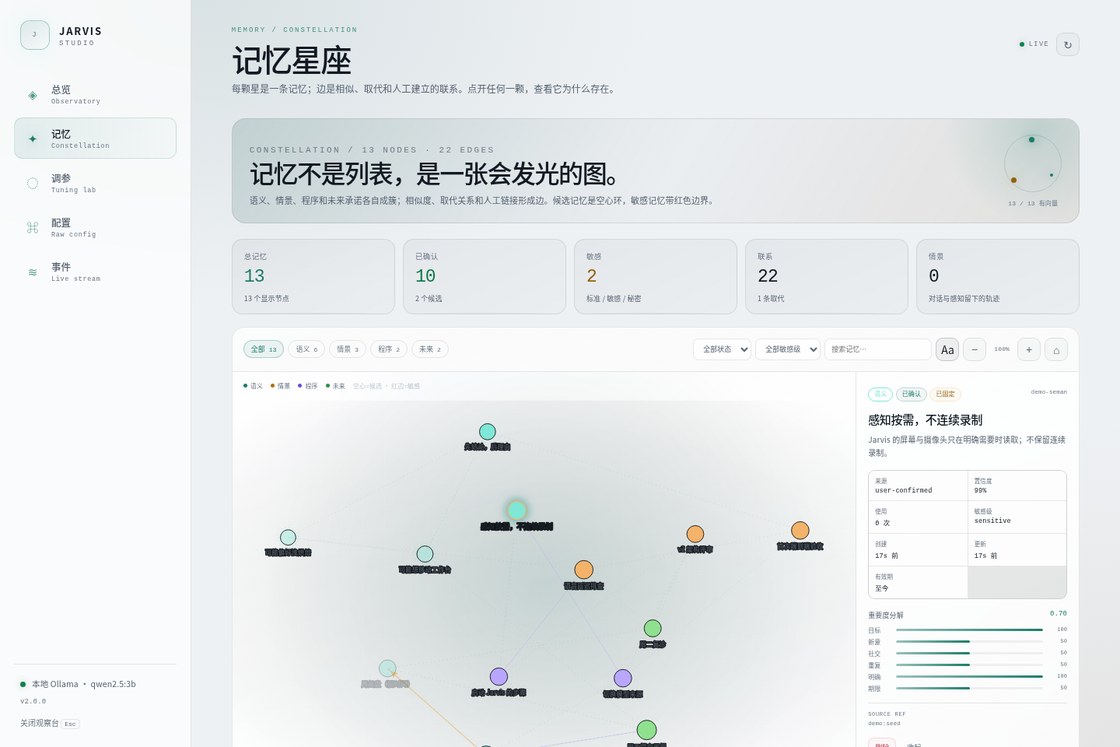
Jarvis
本地优先的个人助理 · 文本与语音对话 · 记忆与提醒
跑在自己机器上的个人助理,通过浏览器或 PWA 使用。把对话、按需感知、记忆和提醒放在一起,并用 Studio 观察台查看运行状态。
- 交互:文本与语音对话,支持打断;按需读取屏幕 OCR 或摄像头单帧。
- 记忆:基于 SQLite 保存与整合记忆,支持提醒、晨报和记忆关联展示。
- 模型:支持 OpenAI 与 Anthropic 多套协议,以及按优先级切换的模型来源池。
- 界面:内置深色、浅色和跟随系统三档主题,记住浏览器中的选择。
使用方式:在本机部署后访问浏览器界面;安装与配置见仓库说明。
还有
日常代码在 GitHub,国内镜像在 Gitee。
这些项目都按「先写清楚它现在到哪一步,再谈它将来能做什么」的方式维护 —— 状态表里能跑的就是能跑,跑不了的就标未开始。